Über mich
2013 habe ich ein Studium im Fach „Elektrotechnik“ an der Hochschule Karlsruhe, sowie eines im Fach „Electrical and Computer Engineering“ an der Toronto Metropolitan University (TMU) (früher Ryerson), jeweils mit dem Master of Engineering, abgeschlossen. Anschließend arbeitete ich als wissenschaftlicher Mitarbeiter an der Hochschule Karlsruhe und habe 2018 an der Technischen Universität München (TUM) promoviert. Der Titel meiner Dissertation lautet: „Direct Plenoptic Odometry – Robust Tracking and Mapping with a Light Field Camera“. Zwischen 2018 und 2019 arbeitete ich bei Visteon in Karlsruhe. Im Jahr 2019 schloss ich mich dem, von Prof. Daniel Cremers (TUM) mitgegründeten, Start-up-Unternehmen Artisense in München an. Seit September 2021 bin ich Professor an der Fakultät für Elektro- und Informationstechnik der Hochschule Karlsruhe.
Interessen
- 3D Computer Vision
- Autonomes Fahren
- Mobile Robotik
- Digitale Signalverarbeitung
News
[09/2026] Aymeric Fleith’s paper PRISM-VO on light field camera based SLAM has been accepted as oral presentation at ECCV 2026 in Malmo.
[09/2026] We are organizing the 2nd workshop on Visual Localization and Mapping (ViLMa) at ECCV in Malmo.
[06/2026] I’m among the outstanding reviewers at CVPR 2026.
[03/2026] Xuqin Wangs’s work GeodesicNVS on geodesic flow matching for novel view synthesis has been accepted at CVPR 2026 in Denver.
[10/2025] We are organizing a workshop on Multi-modal Localization and Mapping (MuLMa) at ICCV in Honolulu. The workshop will take place on October 19, 2025.
Forschung
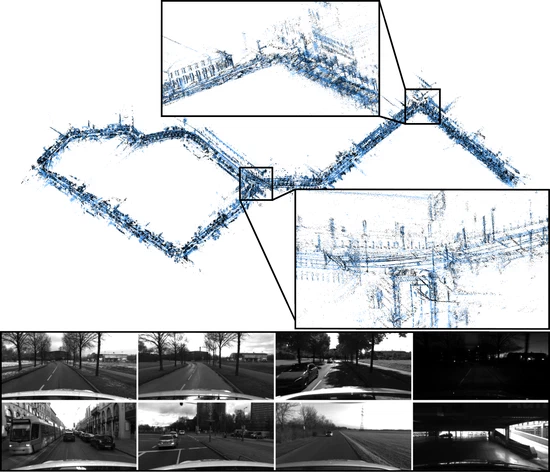
Map-based Localization
Localization within a pre-build map based on camera images
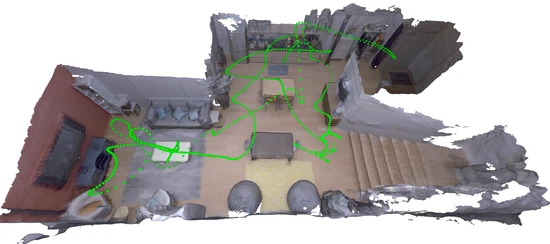
Dense 3D Reconstruction
Dense 3D reconstruction and scene understanding from cameras
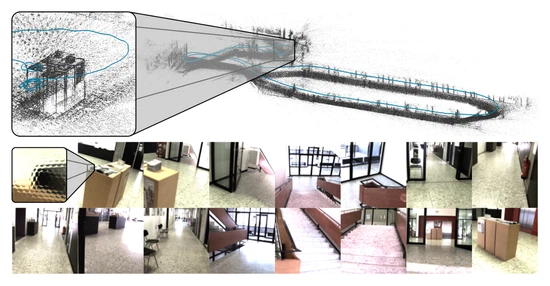
Light Field Processing
Depth estimation, localization and 3D mapping using 4D light field cameras
Werdegang
Kontakt
- niclas.zeller@h-ka.de
- Moltkestr. 30
76133 Karlsruhe
Deutschland - Gebäude M, Raum 205